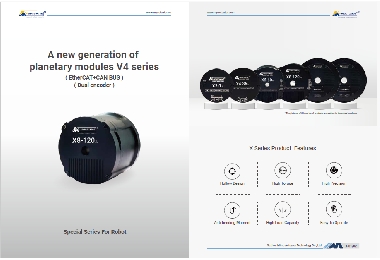
V4 系列核心升級
機械軸承結構: 輸出端標準化採用整合式交叉滾子軸承,能承受高軸向與徑向載荷。
控制與通訊: 除了傳統的 CAN Bus 與 RS485 介面外,進一步支援 EtherCAT 高速通訊。
雙絕對值編碼器: 在馬達輸入端與減速機輸出端皆配備 17 位元絕對值編碼器,可防止開機時位置遺失並確保高精確度。
運動控制模式: 支援動態機器人運動所需的前饋控制與前饋力矩-位置混合控制迴路演算法。
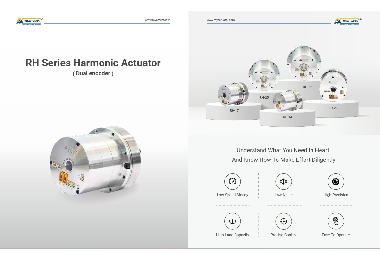
RH 系列諧波關節模組(RH Series Harmonic Actuator) 採用諧波齒輪(諧波減速機)取代傳統行星齒輪,是專為追求高扭矩密度、零背隙(Zero Backlash)與極高旋轉精度所設計的高精度一體化關節單元。
核心優勢與技術特點
零背隙諧波傳動: 在輕量且超緊湊的機構內,提供極高的定位精度、平穩運轉特性與高扭矩輸出。
高度一體化整合: 單一模組內集成了高扭矩無框馬達、諧波減速機、一體式伺服驅動器及絕對值編碼器。
雙編碼器位置回授: 配備馬達端與負載輸出端的雙編碼器系統,確保精準的角度讀取、補償扭轉變形並維護閉迴路定位穩定度。
緊湊與中空軸設計: 普遍採用中空穿線孔設計,方便過線、走氣管或光纖,簡化機器人內部佈線。
內建保護與工業匯流排: 具備過流、過溫及過壓等安全防護機制,並支援 CANbus、CANopen 或 EtherCAT 等標準工業通訊介面。
多元應用場景
工業與協作型機器人(Cobots): 多軸關節型機器人手臂的核心關節驅動單元。
外骨骼與醫療機器人: 用於穿戴式輔助設備、手術機器人及復健設備的緊湊型高扭矩關節。
半導體與檢測設備: 高精度旋轉平台、晶圓搬運及光學對位系統。
精密雲台與雷達平台: 陀螺儀穩定雲台、光學雷達底座與光學追蹤系統。